Manipulator do szyb: jak dobrać udźwig, wysięg i podwozie do warunków montażu?
Dobry manipulator do szyb musi nie tylko podnieść ciężką taflę, ale też dowieźć ją na stanowisko, wykonać potrzebne ruchy i pozostawić operatorowi miejsce na precyzyjne osadzenie przeszklenia. Urządzenie o dużym udźwigu nie rozwiąże zadania, jeśli nie zmieści się w przejściu albo przy wymaganym wysięgu nie będzie mogło pracować z danym obciążeniem.
Przed wyborem sprzętu warto więc ustalić cztery rzeczy: masę i wymiary elementu, odległość od miejsca ustawienia maszyny do punktu montażu, dostępność trasy oraz sposób pozycjonowania szkła. Te dane pozwalają od razu odrzucić konfiguracje, które na placu budowy byłyby niepraktyczne.
Najważniejsze informacje
- Udźwig maksymalny nie wystarcza do doboru. Trzeba sprawdzić dopuszczalne obciążenie przy planowanym wysunięciu ramienia i ułożeniu głowicy.
- Wysokość podnoszenia i wysięg poziomy to dwa różne parametry. Urządzenie może dosięgnąć otworu od dołu, ale nie z odpowiedniej odległości.
- Szerokość transportowa i miejsce na manewr decydują o tym, czy robot przejedzie przez drzwi, bramę, korytarz lub między przeszkodami.
- Koła sprawdzają się przy odpowiednio przygotowanych trasach, a gąsienice pomagają na trudniejszym podłożu. Ostateczny wybór zależy od nośności podłoża i warunków konkretnego zadania.
- Obrót, przechył i przesuw boczny głowicy trzeba dopasować do sposobu pobrania i osadzenia tafli; każdy z tych ruchów pełni inną funkcję.
Od czego zacząć dobór manipulatora do szyb?
Pierwszym krokiem jest opisanie całego ruchu szkła, nie tylko miejsca jego montażu. Tafla może zostać pobrana ze stojaka w pionie, przewieziona korytarzem, obrócona przy wejściu do pomieszczenia, a następnie podniesiona do otworu. Jeżeli na którymś etapie zabraknie miejsca na ramę, przeciwwagi albo samą szybę, większy udźwig urządzenia niczego nie zmieni.
Do wstępnego doboru potrzebne są rzeczywista masa pakietu lub okna z ramą, jego wymiary, położenie środka ciężkości, rodzaj powierzchni chwytanej przez ssawy oraz rysunek albo zdjęcia otworu montażowego. Warto dodać szerokość najwęższego przejścia, wysokość przeszkód i informację, czy urządzenie będzie jechało z ładunkiem po posadzce, czy po terenie budowy.
To także moment na rozróżnienie urządzeń. Sam chwytak próżniowy odpowiada za utrzymanie elementu; samobieżny robot montażowy łączy chwyt z podnoszeniem, przemieszczaniem i pozycjonowaniem. Dobór liczby ssaw i sposobu ich rozmieszczenia rozwija poradnik o przyssawkach. Tutaj najważniejsze jest dopasowanie możliwości całej maszyny do planowanego manewru.
Masa szkła a udźwig manipulatora: co naprawdę trzeba sprawdzić?
Jeśli pakiet szybowy waży 350 kg, nie oznacza to automatycznie, że każdy robot o udźwigu 400 kg będzie właściwym wyborem. Trzeba sprawdzić wykres lub tabelę obciążeń dla wybranej konfiguracji. Dopuszczalny ciężar może maleć wraz z wysunięciem ramienia, zmianą położenia elementu lub zastosowaniem określonej funkcji głowicy.
Nie istnieje jeden uniwersalny procent zapasu udźwigu, który zastąpi sprawdzenie dokumentacji. Dopuszczalne obciążenie musi odpowiadać rzeczywistemu położeniu ramienia, sposobowi pracy głowicy i wyposażeniu urządzenia. Dopiero po tej weryfikacji można bezpiecznie porównywać maszyny o podobnych parametrach maksymalnych.
Przy urządzeniach BEFARD należy odnieść się do dokumentacji konkretnej wersji. Na przykład BEFARD XC600 ma maksymalny udźwig 600 kg, ale występuje w różnych konfiguracjach wysięgu. Wyposażenie opcjonalne, w tym hydrauliczny obrót lub uchył ramy, może zmieniać dopuszczalne obciążenie. Dlatego manipulator do szyb dobiera się do najbardziej wymagającego fragmentu ruchu, a nie do najłatwiejszego momentu podnoszenia.
Wysokość montażu i wysięg: dwa pomiary, które zmieniają wybór
Wysokość otworu mówi, jak wysoko trzeba umieścić szkło. Wysięg poziomy określa natomiast, jak daleko od maszyny znajduje się punkt, do którego musi dotrzeć głowica. Jeśli pod oknem stoi rusztowanie, parapet wystaje poza lico ściany albo na trasie pracy jest balustrada, samo podniesienie szyby na właściwą wysokość może nie wystarczyć.
W ofercie BEFARD różnicę tę dobrze pokazują wersje kołowego robota XC600. XC600.1 ma maksymalny zasięg poziomy 1,5 m i pionowy 3,9 m, natomiast XC600.2 odpowiednio 2,5 m i 4,8 m. Obie wersje mają nominalnie ten sam maksymalny udźwig 600 kg. Większy zasięg nie oznacza jednak możliwości przeniesienia 600 kg w każdym położeniu ramienia.
Przed wyborem należy zmierzyć odległość od możliwego miejsca ustawienia kół lub gąsienic do płaszczyzny osadzania okna. Do tego dochodzi przestrzeń potrzebna na ramę przyssawek i samą taflę podczas wychylania. Gdy otwór jest za wnęką, istotny bywa również tor ruchu szkła, a nie tylko jego położenie końcowe.
Kołowy czy gąsienicowy manipulator do szyb?
Przejścia, posadzki i prace wewnątrz budynku
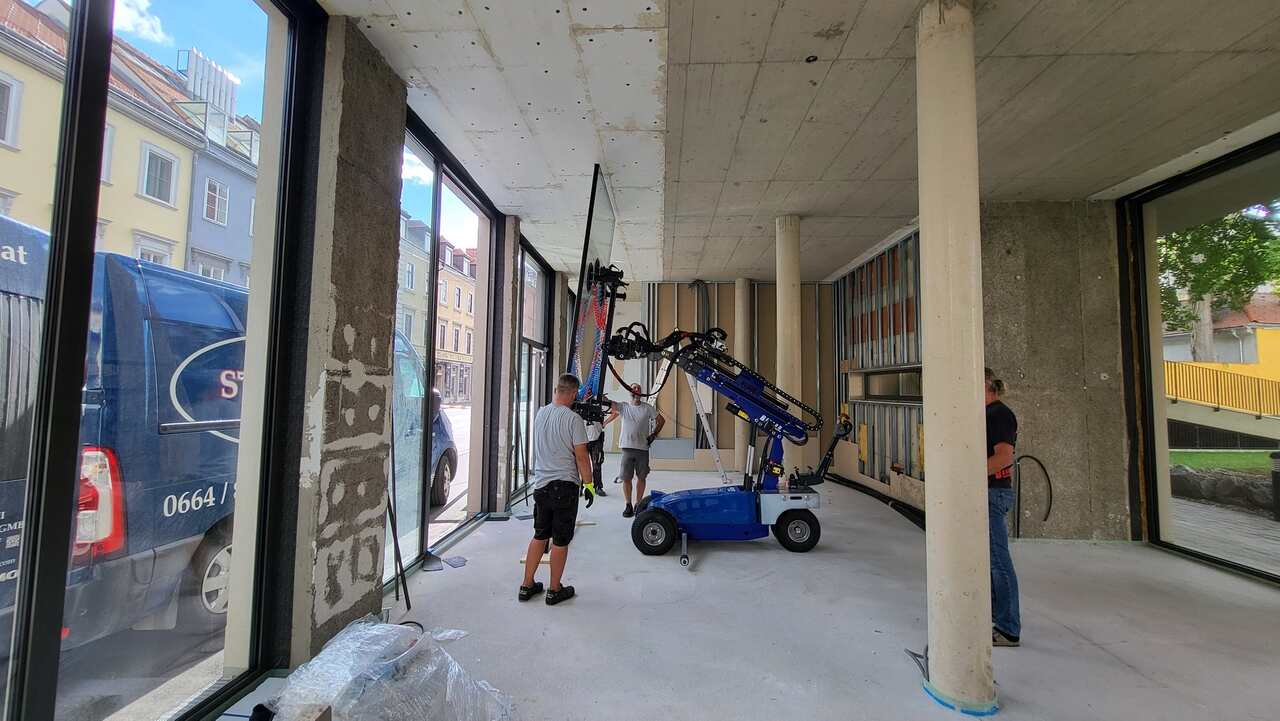
W wykończonych wnętrzach zwykle liczą się niewielka szerokość maszyny, promień skrętu i precyzja jazdy. Przy równej, odpowiednio nośnej posadzce dobrym punktem wyjścia są roboty montażowe na kołach. Przed wyborem trzeba jednak znać nie tylko szerokość samej maszyny, lecz także wymiary całego zestawu z przewożoną szybą.
Dla przykładu BEFARD XC400 ma szerokość transportową 880 mm i maksymalny udźwig 400 kg. Nie oznacza to jednak, że każde przejście o szerokości 900 mm będzie odpowiednie. Potrzebne są marginesy na bezpieczny przejazd, możliwość skrętu i rzeczywista szerokość szkła w pozycji transportowej.
Podczas prac w pomieszczeniach trzeba dodatkowo sprawdzić nośność stropu, naciski na podłoże, progi, dylatacje i możliwość użycia konkretnego zasilania. Szczególnie istotne są także wymiary windy, jeśli maszyna ma nią dojechać na kondygnację.
Nierówny teren i dojazd do elewacji
Na placu budowy decydujące bywają koleiny, utwardzenie podłoża, skarpy i zmienny poziom gruntu. W takich warunkach warto rozważyć roboty montażowe na gąsienicach. Ich konstrukcja może ułatwić dojazd do miejsca szklenia, ale nie zwalnia z oceny podłoża, nachylenia i dopuszczalnych warunków pracy maszyny.
Przykładowo BEFARD XGR800 występuje w konfiguracjach o zasięgu pionowym 3,95 m, 4,75 m lub 5,55 m, z maksymalnym udźwigiem 800 kg. Różne wersje mają również różną masę własną. Do oceny przydatności pozostają więc udźwig w planowanej pozycji, dopuszczalne nachylenie terenu i naciski na podłoże.
Obrót, uchył i przesuw boczny: które funkcje są naprawdę potrzebne?
Te trzy ruchy często pojawiają się razem w opisie urządzenia, ale odpowiadają na różne problemy montażowe. Obrót pozwala zmienić ustawienie tafli wokół osi głowicy. Uchył jest potrzebny między innymi do przejścia z położenia bardziej poziomego do pionowego lub dopasowania płaszczyzny szkła do otworu. Przesuw boczny umożliwia niewielką korektę położenia bez przestawiania całej maszyny.
W robotach BEFARD zakres i sposób sterowania zależą od modelu oraz wyposażenia. W BEFARD XC600 przewidziano boczny przesuw ramy o 100 mm, a funkcje hydraulicznego obrotu i uchyłu są dostępne w określonych opcjach. Przy ich wyborze trzeba uwzględnić także wpływ wyposażenia na udźwig, a nie tylko wygodę manewrowania.
Przed zamówieniem maszyny dobrze prześledzić ruch tafli od stojaka do finalnego położenia. Jeżeli szkło przyjeżdża pionowo i ma zostać ustawione pionowo bez zmiany orientacji, część ruchów może nie być potrzebna. Jeśli element trzeba pobrać z poziomu, obrócić albo wsunąć pod nadproże, możliwości głowicy stają się równie istotne jak zasięg ramienia.
Jak dobrać manipulator do szyb do konkretnego montażu?
Załóżmy, że ekipa ma zamontować przeszklenie o masie 320 kg i wymiarach 2,7 × 1,6 m. Otwór znajduje się na wysokości około 3,4 m, natomiast od miejsca ustawienia robota do płaszczyzny montażu trzeba uzyskać około 2 m wysięgu poziomego. Do budynku prowadzi przejazd o szerokości 1,05 m. To przykład doborowy, w którym najważniejsze są wzajemne ograniczenia parametrów.
- Masa: 320 kg mieści się poniżej maksymalnego udźwigu wielu robotów, ale należy potwierdzić dopuszczalne obciążenie przy wymaganym wysięgu i ułożeniu głowicy.
- Geometria: wariant z poziomym zasięgiem 1,5 m nie odpowie na wymóg 2 m. Wersja o większym zasięgu może być kandydatem dopiero po sprawdzeniu wykresu obciążeń i toru ruchu.
- Dojazd: szerokość transportowa 880 mm pozostawia nominalnie 170 mm różnicy względem przejścia 1,05 m. Trzeba jeszcze zweryfikować zakręty, rzeczywisty prześwit, wymiary ładunku i zasady poruszania się z szybą.
- Końcowe osadzenie: określamy, czy wystarczy podnoszenie i przesuw boczny, czy potrzebny będzie również obrót lub uchył głowicy.
Dopiero zestawienie tych danych pozwala wybrać konfigurację. Przy tej samej szybie inny manipulator do szyb może okazać się właściwy na otwartym placu, a inny wewnątrz obiektu z wąskim korytarzem. Nie trzeba wybierać największej maszyny; trzeba wybrać taką, która wykona cały manewr w dopuszczalnych warunkach.
Kiedy wystarczy manipulator, a kiedy potrzebny jest osobny chwytak?
Samobieżny manipulator jest użyteczny wtedy, gdy jedna maszyna ma przejąć szkło, przewieźć je na stanowisko i dokładnie ustawić. Jeśli element trzeba natomiast podać z większej odległości albo z użyciem innego urządzenia dźwigowego, rozwiązaniem może być osobny chwytak współpracujący z odpowiednio dobranym nośnikiem.
Wtedy znaczenie mają nie tylko parametry podnoszenia, lecz także rodzaj powierzchni i dopuszczony układ ssaw. Zależnie od zadania dobiera się chwytaki próżniowe do okien i szkła oraz urządzenie podnoszące o odpowiedniej charakterystyce. To inny problem techniczny niż wybór podwozia samobieżnego manipulatora.
Jeżeli sprzęt jest potrzebny wyłącznie przy pojedynczej realizacji, można również rozważyć wynajem robota montażowego BEFARD zamiast zakupu własnej maszyny. Zakres dostępności i konfigurację należy dobrać do terminu, miejsca pracy i parametrów szklenia.
Najczęstsze błędy przy wyborze urządzenia do szklenia
- Wybór maszyny tylko po udźwigu maksymalnym, bez weryfikacji obciążenia przy konkretnym wysięgu.
- Pomijanie szerokości przejść, miejsca na skręt i wymiarów szyby w pozycji transportowej.
- Traktowanie maksymalnej wysokości podnoszenia jako gwarancji dosięgnięcia miejsca montażu za przeszkodą.
- Zakładanie, że obrót, uchył i boczny przesuw są dostępne w każdej wersji urządzenia i bez wpływu na dopuszczalne obciążenie.
- Dobór kołowego lub gąsienicowego podwozia bez sprawdzenia nośności podłoża i warunków przejazdu.
- Brak sprawdzenia zgodności układu próżniowego z powierzchnią i budową konkretnego przeszklenia.
Jakie informacje przekazać przed doborem urządzenia?
Żeby dobrać manipulator do szyb do zadania, najlepiej przygotować krótki opis planowanego montażu wraz z dokumentacją elementu. Najbardziej przydatne będą:
- masa całego pakietu lub okna wraz z ramą oraz jego wymiary;
- rodzaj szkła i informacje o powłokach, foliach, otworach lub nietypowych kształtach;
- wysokość otworu i wymagany wysięg od miejsca ustawienia maszyny;
- szerokość bram, drzwi i korytarzy, wysokość przejazdu oraz miejsce na obrót;
- opis podłoża, progów, pochyłości i ewentualnych ograniczeń nacisku;
- pozycja pobrania szyby oraz wymagane ruchy głowicy przed osadzeniem;
- zdjęcia stanowiska i informacja, czy urządzenie będzie potrzebne do jednej realizacji, czy do regularnych prac.
Na podstawie tych danych łatwiej wskazać właściwy typ podwozia, zakres ruchów i konfigurację ramienia. Jeśli którykolwiek parametr pozostaje nieznany, warto uzupełnić pomiary przed wyborem urządzenia, zamiast zakładać, że zapas udźwigu rozwiąże problem.
Najczęściej zadawane pytania
Czy manipulator do szyb o udźwigu 600 kg podniesie szybę ważącą 500 kg?
Nie można tego stwierdzić wyłącznie na podstawie maksymalnego udźwigu. Trzeba sprawdzić dopuszczalne obciążenie przy planowanym wysięgu, ruchach głowicy i konfiguracji urządzenia.
Czy robot kołowy sprawdzi się przy montażu szkła na zewnątrz?
Może być odpowiedni, jeżeli stan podłoża, dopuszczalne nachylenie, warunki otoczenia i trasa przejazdu spełniają wymagania konkretnego urządzenia. Przy trudniejszym terenie warto rozważyć podwozie gąsienicowe.
Czy przesuw boczny zastępuje obrót szyby?
Nie. Przesuw boczny koryguje położenie tafli w niewielkim zakresie, natomiast obrót zmienia jej orientację. To odrębne funkcje, które dobiera się do rzeczywistego toru montażu.
Jaki manipulator do szyb wybrać do wąskiego korytarza?
Należy porównać szerokość i długość transportową maszyny z geometrią całej trasy, włącznie z zakrętami. Sprawdzić trzeba również gabaryty szyby, która może zajmować więcej miejsca niż sam robot.
Czy do jednorazowego montażu trzeba kupować robota?
Nie zawsze. Przy pojedynczym zleceniu można rozważyć wynajem urządzenia, o ile dostępna konfiguracja spełnia wymagania dotyczące udźwigu, wysięgu, podwozia i sposobu pracy.
Podsumowanie
Manipulator do szyb dobiera się do pełnej drogi elementu: od pobrania, przez dojazd i podniesienie, po końcowe ustawienie w otworze. Masa szkła, wymagany wysięg, szerokość przejazdu, podłoże i ruchy głowicy powinny być analizowane łącznie. Dopiero wtedy maksymalny udźwig staje się użytecznym parametrem, a nie jedyną liczbą z katalogu.
W BEFARD dobór konfiguracji warto rozpocząć od opisu zadania i zdjęć miejsca montażu. Pozwala to porównać dostępne rozwiązania i dobrać urządzenie do faktycznych warunków pracy, bez przepłacania za parametry, które nie będą wykorzystane.